บทที่ 1 บทนำ (Introduction)
บทนี้เป็นการปูพื้นฐานสำคัญของโครงการ โดยเริ่มจากการวิเคราะห์ที่มาและความสำคัญของปัญหาในการฝึกฝนมวยไท้เก๊กด้วยตนเองในยุคดิจิทัล รวมถึงการสำรวจความท้าทายและช่องว่างทางเทคโนโลยีที่ระบบในปัจจุบันยังไม่สามารถตอบสนองต่อรายละเอียดและความละเอียดอ่อนของท่วงท่าที่ต้องอาศัยการประสานงานของร่างกายได้อย่างเพียงพอ ข้อจำกัดเหล่านี้จึงเป็นแรงผลักดันให้เกิดวิสัยทัศน์ในการริเริ่มโครงการ TaijiFlow AI เพื่อกำหนดวัตถุประสงค์ การทบทวนวรรณกรรม คำถามวิจัย และขอบเขตการดำเนินงาน ซึ่งล้วนเป็นองค์ประกอบสำคัญในการวางกรอบทิศทางสำหรับการศึกษาวิจัยและการพัฒนาซอฟต์แวร์ทั้งระบบให้สัมฤทธิ์ผล
สารบัญ
- 1.1 ที่มาและความสำคัญของปัญหา (Background and Significance)
- 1.2 วิสัยทัศน์โครงการ (Project Vision)
- 1.3 วัตถุประสงค์ของโครงการ (Project Objectives)
- 1.4 แนวคิด ทฤษฎี และงานวิจัยที่เกี่ยวข้อง (Literature Review)
- 1.5 คำถามวิจัย (Research Questions)
- 1.6 ขอบเขตของงาน (Scope of Work)
- 1.7 ผลลัพธ์และประโยชน์ที่คาดว่าจะได้รับ (Expected Results and Benefits)
- 1.8 โครงสร้างรายงาน (Report Structure)
- 1.9 บทสรุป (Chapter Summary)
1.1 ที่มาและความสำคัญของปัญหา (Background and Significance)
ในยุคดิจิทัลที่การเรียนรู้ด้วยตนเองผ่านสื่อออนไลน์ได้รับความนิยมอย่างแพร่หลาย ศาสตร์การออกกำลังกายและศิลปะการต่อสู้ เช่น “มวยไท้เก๊ก” (Taijiquan) ได้รับความสนใจเพิ่มมากขึ้นและสามารถเข้าถึงผู้คนได้ง่ายขึ้นอย่างมาก อย่างไรก็ตาม การเข้าถึงนี้มาพร้อมกับความท้าทายที่สำคัญ คือ สำหรับผู้ฝึกฝนในวิถีชีวิตสมัยใหม่ที่มีข้อจำกัดด้านเวลา สถานที่ และโอกาสในการเข้าถึงครูผู้เชี่ยวชาญ ทำให้ผู้สนใจจำนวนมากต้องพึ่งพาการเรียนรู้ผ่านสื่อการสอนออนไลน์ และฝึกฝนด้วยตนเองสะท้อนผ่านกระจก ปัญหาพื้นฐานที่เกิดขึ้นคือ การขาดความรู้ว่าการฝึกของตนเองถูกต้องหรือไม่ เพราะการขาดข้อมูลป้อนกลับ (Feedback) ที่ถูกต้องและรวดเร็วเพื่อแก้จุดบกพร่องได้ทันที ซึ่งเป็นหัวใจสำคัญของการพัฒนาทักษะที่ถูกต้องและปลอดภัย
แม้ปัจจุบันจะมีแอปพลิเคชันปัญญาประดิษฐ์ (AI) เพื่อช่วยฝึกการออกกำลังกายอยู่บ้าง แต่ระบบส่วนใหญ่ยังคงมีข้อจำกัดในการประยุกต์ใช้กับศาสตร์ที่มีความซับซ้อน เช่น มวยไท้เก๊ก โดยเฉพาะท่าม้วนไหมของมวยไท้เก๊กสกุลเฉิน อันเป็นเอกลักษณ์เฉพาะที่โดดเด่นจากมวยอื่นๆ คือการเคลื่อนไหวแบบเกลียวหมุน (Spiral movement) ที่ต่อเนื่อง โดยเริ่มต้นเคลื่อนไหวแกนกลางลำตัว ถ่ายทอดผ่านเอวและสะโพก และแสดงออกที่แขนขา พร้อมจังหวะการถ่ายน้ำหนักซ้าย–ขวาอย่างมีระบบ คุณลักษณะและความสัมพันธ์เชื่อมต่อเหล่านี้จำเป็นต้องประเมินผ่าน “กระบวนการเคลื่อนไหว” ไม่ใช่เพียง “ท่าตำแหน่งสุดท้าย” เท่านั้น จากการทบทวนวรรณกรรมพบว่า เทคโนโลยีที่มีอยู่ในปัจจุบันมักเน้นเฉพาะการตรวจสอบตำแหน่งสุดท้ายของท่าทาง (Static Pose Matching) แต่ยังขาดความสามารถในการวิเคราะห์คุณภาพของกระบวนการเคลื่อนไหว (Movement Quality) ทำให้ผู้ฝึกอาจได้รับข้อมูลป้อนกลับที่ไม่สมบูรณ์และอาจนำไปสู่การสร้างนิสัยการเคลื่อนไหวที่ผิดพลาดสะสมจนเกิดการบาดเจ็บเรื้อรังได้ในระยะยาว
ดังนั้น จากปัญหาและช่องว่างทางเทคโนโลยีที่กล่าวมา โครงการนี้จึงได้พัฒนา “TaijiFlow AI” ซึ่งเป็นเครื่องมือต้นแบบเพื่อการวิเคราะห์และให้ข้อมูลป้อนกลับแบบทันทีสำหรับการฝึกท่าม้วนไหมในมวยไท้เก๊กสกุลเฉิน โดยใช้เทคโนโลยีการวิเคราะห์ท่าทาง (Pose Estimation) มาพัฒนาต่อยอดให้สามารถประเมินคุณภาพการเคลื่อนไหวตามหลักการสำคัญของวิชามวยไท้เก๊ก ซึ่งในเบื้องต้นจะมุ่งเน้นการวิเคราะห์ด้วย Heuristic-based หรือการใช้หลักเกณฑ์เฉพาะที่กำหนดไว้ เพื่อตรวจสอบการเคลื่อนไหวตามหลักวิชา เช่น การตรวจสอบว่าการเคลื่อนไหวเริ่มต้นจากแกนกลางลำตัวจริงหรือไม่ ความมั่นคงของร่างกายระหว่างการถ่ายน้ำหนักเป็นอย่างไร ทั้งนี้ ขอบเขตการศึกษาจะจำกัดเฉพาะ 4 ท่าแรก (ท่าม้วนไหม-มือเดียว) และแบ่งการฝึกออกเป็น 3 ระดับ ได้แก่ ท่านั่ง ท่ายืน และท่ายืนย่อ เพื่อให้ผู้ฝึกแต่ละระดับสามารถเข้าถึงและพัฒนาทักษะได้อย่างเหมาะสม ผลที่คาดหวังคือ ช่วยให้ผู้ฝึกสามารถตรวจสอบการฝึกของตนเองได้อย่างมีประสิทธิภาพ ยกระดับความถูกต้องและความปลอดภัยของการฝึก ลดความเสี่ยงในการบาดเจ็บ และส่งเสริมให้ผู้คนสามารถเข้าถึงแก่นแท้ของวิชามวยไท้เก๊กเพื่อสุขภาพร่างกายที่แข็งแรงได้อย่างแท้จริง โดยตรรกะมูลฐานระหว่างปัญหาและทิศทางการแก้ปัญหาด้วยเทคโนโลยีนี้ ได้ถูกจำลองเป็นแนวคิดเปรียบเทียบดังกรอบในภาพที่ 1.1
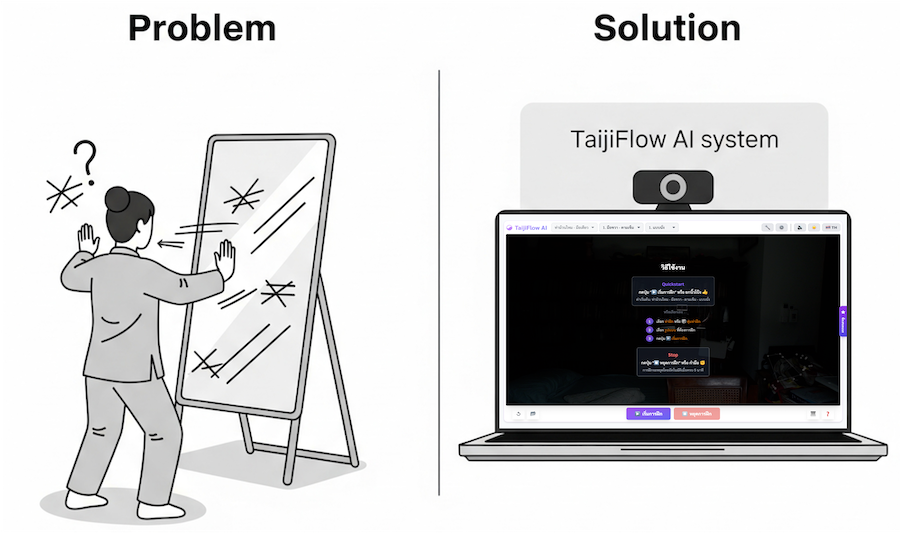
ภาพที่ 1.1 การเปรียบเทียบแนวทางแก้ปัญหา (Problem vs. Solution Overview)
1.2 วิสัยทัศน์โครงการ (Project Vision)
โครงการ TaijiFlow ถูกพัฒนาภายใต้แนวคิด "ระบบนิเวศการเรียนรู้ (Learning Ecosystem)" ที่มุ่งเน้นการบูรณาการเทคโนโลยีปัญญาประดิษฐ์เข้ากับองค์ความรู้ด้านศิลปะการต่อสู้เชิงวัฒนธรรม เพื่อสร้างรากฐานที่ยั่งยืนสำหรับการพัฒนามวยไท้เก๊กในยุคดิจิทัล โดยประกอบด้วย 4 ส่วนหลักดังนี้:
ภาพที่ 1.2 องค์ประกอบของระบบนิเวศการเรียนรู้ TaijiFlow (Learning Ecosystem Overview)
- TaijiFlow AI (ai.taijiflow.org): เว็บแอปพลิเคชันหลักสำหรับการฝึกท่าม้วนไหม โดยใช้ระบบตรวจจับท่าทาง (Pose Estimation) ร่วมกับกฎฮิวริสติก (Heuristics) 9 ข้อเพื่อประเมินผลวิเคราะห์ท่าม้วนไหมและให้ข้อเสนอแนะแบบทันที
- TaijiFlow Docs (docs.taijiflow.org): คลังเอกสารทางวิศวกรรมซอฟต์แวร์มาตรฐานที่ครอบคลุมข้อกำหนด (SRS) การออกแบบ (SDD) แผนการทดสอบ (Test Plan) และอื่นๆ ตามกระบวนการพัฒนาซอฟต์แวร์ (SDLC) โดยใช้มาตรฐาน ISO/IEC 29110
- TaijiFlow Learn (learn.taijiflow.org): แหล่งเรียนรู้ภาคทฤษฎี ประวัติความเป็นมา ปรัชญาเต๋า และภาคปฏิบัติ โดยการจัดคอร์สเรียนมวยไท้เก๊ก เพื่อเผยแพร่องค์ความรู้และส่งเสริมการเรียนรู้มวยไท้เก๊กให้แพร่หลาย
- TaijiFlow Research (research.taijiflow.org): พื้นที่สำหรับจัดเก็บรายงานการค้นคว้าอิสระ บทความวิจัย สื่อการเรียนรู้ต่างๆ และแผนงานวิจัยระยะยาว (Research Roadmap) ใน Phase ถัดไป
ในบริบทของการค้นคว้าอิสระฉบับนี้ ขอบเขตหลักจะมุ่งเน้นที่ TaijiFlow AI (Web App) เป็นหลัก ซึ่งทำหน้าที่เป็นเครื่องมือวิเคราะห์และให้ Feedback โดยตรงแก่ผู้ฝึก
1.3 วัตถุประสงค์ของโครงการ (Project Objectives)
1.3.1 วัตถุประสงค์เชิงการพัฒนา (Development Objectives)
เพื่อออกแบบและพัฒนาระบบต้นแบบปัญญาประดิษฐ์วิเคราะห์ท่าม้วนไหมและให้ข้อมูลป้อนกลับแบบทันที (Real-time Feedback) ที่เข้าถึงได้ง่ายและปกป้องความเป็นส่วนตัวของผู้ใช้ผ่านเว็บเบราว์เซอร์ โดยใช้เทคโนโลยี Pose Estimation ร่วมกับกฎฮิวริสติก (Heuristics Rules) ซึ่งเป็นกฎที่สกัดมาจากหลักการของมวยไท้เก๊ก
เพื่อสร้างชุดเมตริกเชิงปริมาณ (Quantitative Metrics) สำหรับใช้ในการประเมินคุณภาพการเคลื่อนไหว ตามหลักการของมวยไท้เก๊ก และแบ่งตามลำดับขั้นการฝึก (Progressive Training Levels) เพื่อให้ผู้ฝึกสามารถพัฒนาทักษะได้อย่างเป็นระบบ
เพื่อจัดทำเอกสารประกอบการพัฒนาซอฟต์แวร์ตามมาตรฐาน ISO/IEC 29110 อย่างครบถ้วน เพื่อรองรับการบำรุงรักษาและการขยายระบบในอนาคต
1.3.2 วัตถุประสงค์เชิงการประเมินผล (Evaluation Objectives)
เพื่อพิสูจน์และยืนยันความถูกต้องทางตรรกะ (Verification) ของ Heuristics Engine ในการประเมินท่ารำม้วนไหม ให้สอดคล้องกับหลักการมวยไท้เก๊กที่กำหนดไว้ ทั้งในระดับหน่วย (Unit Level) และระดับบูรณาการ (Integration Level) โดยสามารถตรวจสอบย้อนกลับ (Traceability) ได้ตามมาตรฐานวิศวกรรมซอฟต์แวร์
เพื่อประเมินสมรรถนะเชิงเทคนิคของระบบ (Technical Performance & Accuracy) ในด้านความเร็วการตอบสนองต่อผู้ใช้ (Latency) อัตราความต่อเนื่องของการแสดงผล (Frame Rate) และความแม่นยำในการตรวจจับพิกัดร่างกาย (Detection Accuracy) ภายใต้สภาวะการใช้งานที่มีข้อจำกัดบนเว็บเบราว์เซอร์
เพื่อวิเคราะห์คุณภาพการใช้งานและความพึงพอใจของผู้ใช้ (Validation & Usability) เมื่อนำระบบ TaijiFlow AI ไปใช้เป็นเครื่องมือประมวลผลและให้ข้อมูลป้อนกลับในการฝึกซ้อมมวยไท้เก๊กด้วยตนเอง โดยมุ่งเน้นที่ความเข้าใจต่อข้อมูลป้อนกลับและการยอมรับในความถูกต้องเชิงโดเมน (Domain Validity) ของผลการประเมินท่าม้วนไหม
1.4 แนวคิด ทฤษฎี และงานวิจัยที่เกี่ยวข้อง (Literature Review)
1.4.1 แนวคิดด้านมวยไท้เก๊กและท่าม้วนไหม
มวยไท้เก๊ก (Taijiquan) เป็นศิลปะการต่อสู้ภายในชนิดหนึ่งของประเทศจีนที่มีประวัติศาสตร์และรากฐานยาวนาน โดยปรัชญาแก่นแท้ของวิชานี้ถูกสร้างขึ้นบนพื้นฐานทฤษฎีหยิน-หยาง (Yin-Yang) ที่ยึดหลักการฝึกโดยใช้ความสงบสยบความเคลื่อนไหว และใช้ความโอนอ่อนสยบความแข็งกร้าว การฝึกฝนวิชามวยไท้เก๊กให้ความสำคัญกับการทำงานผสานกันระหว่างจิตและกาย โดยมุ่งเน้นการใช้ "เจตนา" (Yi) นำ "พลังชี่" (Qi หรือ Life Energy) และใช้ลมปราณนำการเคลื่อนไหวของข้อต่อและกล้ามเนื้อ [4] การฝึกฝนวิชานี้อย่างสม่ำเสมอจึงไม่เพียงแต่มุ่งเน้นทักษะการส่งแรงเพื่อป้องกันตัวในฐานะศิลปะการต่อสู้ (Martial Art) แต่ยังส่งเสริมความสอดคล้องสมดุลย์ (Balance and Harmony) ของร่างกายและความสงบตั่งมั่นของจิตใจไปด้วยพร้อมกัน
หัวใจสำคัญและอัตลักษณ์อันโดดเด่นของมวยไท้เก๊ก โดยเฉพาะสกุลเฉิน คือกระบวนการฝึกที่เรียกว่า "ท่าม้วนไหม" (Silk Reeling หรือ Chán Sī Jìn) ซึ่งสอดแทรกอยู่ในทุกท่วงท่าของการลื่นไหล (Fluidity) การเคลื่อนไหวนี้มีลักษณะเป็นเกลียว (Spiral) ต่อเนื่อง ไม่ติดขัด เปรียบเสมือนการสาวเส้นไหมออกจากรังโดยไม่ให้สายไหมขาด หลักการปฏิบัติขั้นพื้นฐานประกอบด้วยการตั้งรากฐานการถ่ายน้ำหนักที่มั่นคง การใช้เอวเป็นศูนย์กลาง ขับเคลื่อนพลัง (Waist as the commander) และการเชื่อมโยงร่างกายส่วนบนและส่วนล่างให้ประสานกันเป็นหนึ่งเดียว การเคลื่อนไหวที่ถูกต้องจะสร้างคลื่นพลังงานส่งจากราก (เท้า) ผ่านขา ขึ้นมาที่เอว ก่อนจะแสดงออกที่แขนและปลายนิ้ว ในขอบเขตของโครงการ TaijiFlow AI หลักการปฏิบัติเชิงนามธรรมเหล่านี้ ได้ถูกนำมาถอดรหัสและแปลงเป็นชุดมาตรฐานเชิงปริมาณด้วยกฎฮิวริสติก (Heuristics Rules) ทั้ง 9 ข้อ เพื่อใช้เป็นมาตรวัดคุณภาพการเคลื่อนไหวอย่างเป็นรูปธรรม (รายละเอียดเชิงลึกจะถูกอธิบายในบทที่ 3)
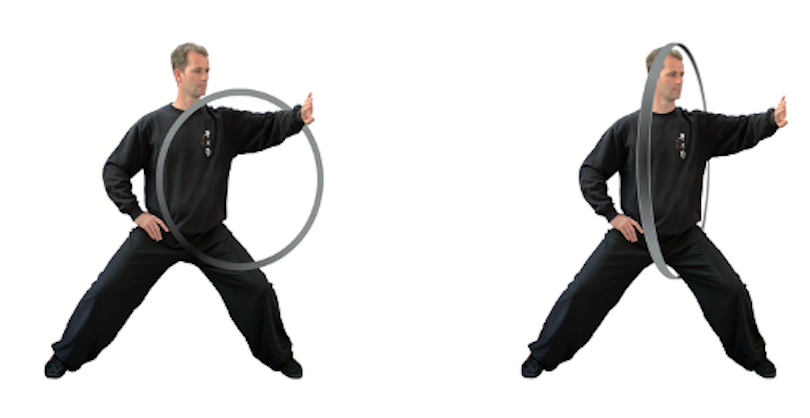
ภาพที่ 1.3 การฝึก “ท่าม้วนไหม” ของมวยไท้เก๊กสกุลเฉิน
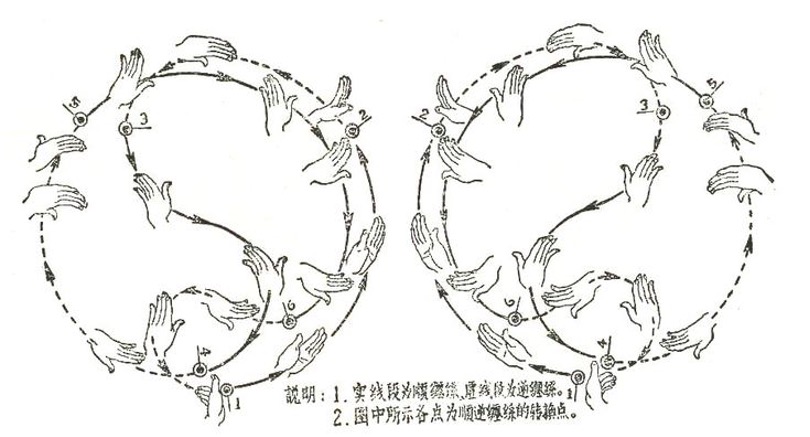
ภาพที่ 1.4 ลักษณะการเคลื่อนไหวของมือในท่าม้วนไหม
Frank [11] ได้อธิบายว่าแก่นแท้ของ "ภูมิปัญญาทางกาย" (Embodied Knowledge) ในมวยไท้เก๊ก ซึ่งเป็นความรู้ที่ไม่สามารถเขียนเป็นตำราได้และต้องลงมือทำจนร่างกายจดจำไปเองนั้น เป็นสิ่งที่ถ่ายทอดผ่านการสัมผัส และการแนะนำจากครูโดยตรง ซึ่งการแปลงความรู้นี้เป็นกฎที่คอมพิวเตอร์เข้าใจได้ถือเป็นความท้าทายสำคัญ และเป็น contribution หลักของโครงการนี้
1.4.2 เทคโนโลยีการวิเคราะห์ท่าทางมนุษย์ (Human Pose Estimation)
การวิเคราะห์ท่าทางมนุษย์ (Human Pose Estimation - HPE) เป็นสาขาหนึ่งของคอมพิวเตอร์วิทัศน์ (Computer Vision) ที่มุ่งเน้นการตรวจจับและติดตามตำแหน่งของส่วนต่างๆ ของร่างกายมนุษย์จากภาพนิ่งหรือวิดีโอ เทคโนโลยีนี้ทำงานโดยใช้แบบจำลองการเรียนรู้เชิงลึก (Deep Learning) ในการระบุ "จุดสำคัญ" (Keypoints/Landmarks) บนร่างกาย เช่น ข้อต่อต่างๆ และแสดงผลออกมาเป็นโครงสร้างกระดูกดิจิทัล (Digital Skeleton) [8] โดยผลลัพธ์ที่ได้สามารถเป็นได้ทั้งแบบ 2 มิติ (พิกัด x, y) และ 3 มิติ (พิกัด x, y, z) ซึ่งช่วยให้คอมพิวเตอร์สามารถ "เข้าใจ" ท่าทางของมนุษย์ได้ กระบวนการสกัดจุดข้อต่อและตำแหน่งอ้างอิงของร่างกายด้วยแบบจำลองปัญญาประดิษฐ์ลักษณะนี้ ได้สะท้อนเค้าโครงเชิงประยุกต์ไว้ดังตัวอย่างในภาพที่ 1.5 และภาพที่ 1.6
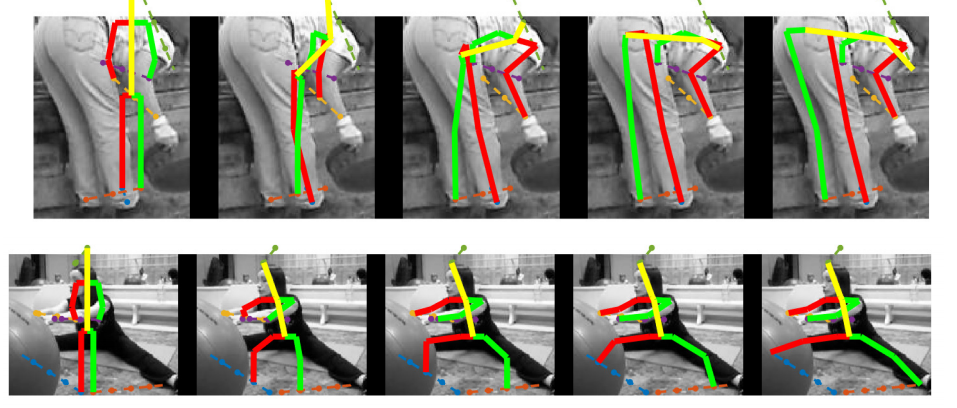
ภาพที่ 1.5 การสกัดจุดข้อต่อด้วย Pose Estimation (Keypoint Extraction)
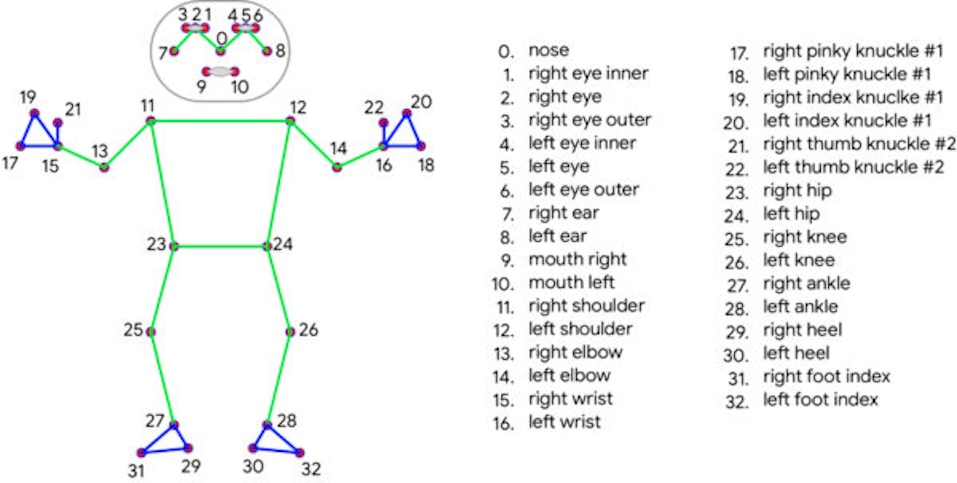
ภาพที่ 1.6 ผังการระบุพิกัดร่างกาย 33 จุดมาตรฐาน (MediaPipe Landmark Topology)
Munea et al. [7] ได้ทบทวนแบบจำลอง HPE ที่ใช้ในการวิเคราะห์การเคลื่อนไหวมนุษย์อย่างครอบคลุม โดยสรุปว่าแบบจำลองสมัยใหม่ เช่น MediaPipe มีศักยภาพสูงสำหรับการวิเคราะห์ท่าทางแบบทันที Singh et al. [10] ยืนยันว่า MediaPipe Pose สามารถทำงานได้อย่างมีประสิทธิภาพบนเว็บเบราว์เซอร์ โดยตรวจจับข้อต่อ 33 จุดได้ทันทีโดยไม่ต้องใช้ฮาร์ดแวร์พิเศษเฉพาะทาง (เช่น Sensor, GPU, High-Resolution Camera) ซึ่งการขยายตัวของการใช้ AI ในวงการกีฬาได้รับอิทธิพลจากการศึกษาความพร้อมและแนวโน้มในระดับอุตสาหกรรมด้วยเช่นกัน [13], [14]
1.4.3 งานวิจัยที่เกี่ยวข้อง (Related Work)
กลุ่มที่ 1: การประยุกต์ใช้ปัญญาประดิษฐ์ในศิลปะการต่อสู้และการกีฬา
วิวัฒนาการของการประยุกต์ใช้ปัญญาประดิษฐ์ ในวงการกีฬาและทักษะการเคลื่อนไหวได้มีความก้าวหน้าอย่างมีนัยสำคัญในช่วงทศวรรษที่ผ่านมา โดย Pang et al. (2024) [6] ได้ทำการสำรวจวรรณกรรมอย่างครอบคลุมและชี้ให้เห็นแนวโน้มการเปลี่ยนผ่านจากยุคการใช้เซ็นเซอร์แบบสวมใส่ (Wearables) ไปสู่การวิเคราะห์ด้วยภาพ (Computer Vision) ที่เข้าถึงได้ง่ายขึ้น ซึ่งเป็นการเปิดประตูสู่การพัฒนาเครื่องมือช่วยฝึกสำหรับผู้ใช้ในวงกว้างสอดคล้องกับแนวทางของโครงการนี้ รวมทั้งการมาถึงของเทคโนโลยีคอมพิวเตอร์วิทัศน์และการวิเคราะห์ท่าทางมนุษย์ได้ปฏิวัติวงการนี้ โดยทำให้สามารถวิเคราะห์การเคลื่อนไหวได้จากวิดีโอทั่วไป และไม่จำเป็นต้องใช้อุปกรณ์ฮาร์ดแวร์พิเศษเพิ่มเติม ซึ่งเป็นการเปิดประตูสู่การพัฒนาเครื่องมือช่วยฝึกที่เข้าถึงได้ง่ายสำหรับผู้ใช้ในวงกว้าง
ภาพรวมของการใช้เทคโนโลยีปัญญาประดิษฐ์ในศิลปะการต่อสู้สมัยใหม่นั้นได้รับการศึกษาในงานทบทวนวรรณกรรมของ Shin et al. (2024) [2] ที่ได้รวบรวมกรณีศึกษาการใช้ปัญญาประดิษฐ์, Big Data, และ Motion Tracking ในกีฬาหลายชนิดโดยเน้นที่เทควันโด งานวิจัยได้ชี้ให้เห็นถึงแนวโน้มในการนำเทคโนโลยีมาใช้เพื่อการวิเคราะห์ประสิทธิภาพ, การฝึกสอน และการจัดการการบาดเจ็บ พร้อมทั้งเสนอแนวทางการพัฒนาสู่การใช้ Motion Tracking เพื่อวิเคราะห์ท่ารำ (Poomsae) และสร้างแพลตฟอร์มโค้ชเสมือนจริง อย่างไรก็ตาม งานวิจัยดังกล่าวเน้นที่เทควันโดซึ่งเป็นการเคลื่อนไหวที่รวดเร็ว แข็งแรง และเน้นพลังระเบิด (Explosive Power) ซึ่งแตกต่างโดยสิ้นเชิงกับมวยไท้เก๊กที่เน้นการเคลื่อนไหวที่ ช้า ต่อเนื่อง และขับเคลื่อนจากภายใน จึงเป็นการเปิดช่องว่างให้เห็นถึงความท้าทายที่แตกต่าง และต้องการแนวทางการวิเคราะห์เชิงคุณภาพที่ลึกซึ้งกว่า
กลุ่มที่ 2: ระบบช่วยฝึกมวยไท้เก๊กด้วยเทคโนโลยี
สำหรับมวยไท้เก๊กโดยเฉพาะ ปัญหาความแม่นยำในการฝึกฝนด้วยตนเองได้รับการยืนยันเชิงปริมาณจากงานวิจัยของ Ho et al. (2018) [4] ซึ่งใช้เซ็นเซอร์ Microsoft Kinect ในการวิเคราะห์การเคลื่อนไหวของร่างกายส่วนบนระหว่างครูผู้สอนและผู้ฝึกทั่วไปจำนวน 101 คน ผลการวิจัยค้นพบว่า การเคลื่อนไหวของผู้ฝึกทั่วไปมีความคล้ายคลึงกับครูผู้สอนในระดับต่ำถึงปานกลางเท่านั้น ซึ่งเป็นการพิสูจน์ว่าผู้ฝึกต้องการเครื่องมือช่วยในการให้ข้อมูลป้อนกลับที่ดีกว่าการดูวิดีโอหรือกระจก อย่างไรก็ตามงานวิจัยชิ้นนี้ยังมีข้อจำกัดของเทคโนโลยีที่ใช้ซึ่งล้าสมัยและยกเลิกไปแล้ว (Microsoft Kinect) และที่สำคัญคือ ระบบที่สร้างขึ้นเป็นเพียงเครื่องมือสำหรับการวิเคราะห์หลังการรำ (Post-analysis) เท่านั้น ไม่ได้ถูกออกแบบมาให้เป็นระบบที่สามารถให้ข้อมูลป้อนกลับแบบทันที (Real-time Feedback) เพื่อช่วยผู้ใช้แก้ไขท่าทางในขณะฝึกได้
ในความพยายามที่จะสร้างระบบช่วยฝึกแบบทันที แนวทางหลักที่ได้รับความนิยมคือการใช้เทคนิคการเปรียบเทียบความคล้ายคลึงของท่าทาง (Pose Similarity) ดังที่ปรากฏในงานวิจัยของ Feng et al. [5] ซึ่งได้เสนอระบบช่วยฝึกและให้คะแนนมวยไท้เก๊กโดยใช้อัลกอริทึม Dynamic Time Warping (DTW) เพื่อคำนวณคะแนนความเหมือน ระหว่างลำดับการเคลื่อนไหวของผู้เรียนกับต้นแบบ แม้ว่าแนวทางนี้จะสามารถระบุข้อผิดพลาดเชิงตำแหน่งได้ดี แต่ก็ยังมีข้อจำกัดที่สำคัญคือมักจะประเมินแค่ความเหมือน เชิงกายภาพของท่าทางภายนอก แต่ไม่สามารถประเมินคุณภาพ หรือความถูกต้องตามหลักการภายในของการเคลื่อนไหวได้ เช่น ไม่สามารถตรวจสอบได้ว่าการเคลื่อนไหวนั้นเริ่มต้นจากการใช้เอวจริงหรือไม่ เป็นต้น ซึ่งเป็นหัวใจสำคัญของมวยไท้เก๊ก
ในทางตรงกันข้าม ผลลัพธ์จากงานวิจัยของ Li et al. (2024) [3] แสดงให้เห็นชัดเจนว่า เทคโนโลยีสามารถให้ข้อมูลป้อนกลับที่มีประสิทธิภาพและเป็นประโยชน์ต่อผู้ใช้ โดยทำการทดลองกับกลุ่มผู้สูงอายุที่ฝึกมวยไท้เก๊กโดยใช้เซ็นเซอร์ IMU (Inertial Measurement Units) ที่สวมใส่บนร่างกาย ผลการทดลองพบว่ากลุ่มที่ได้รับ Feedback จากเทคโนโลยีมีพัฒนาการด้านการทรงตัวที่ดีขึ้นอย่างมีนัยสำคัญเมื่อเทียบกับกลุ่มควบคุม ซึ่งเป็นหลักฐานที่สนับสนุนแนวคิดหลักของโครงการ TaijiFlow AI ว่า Feedback จากเทคโนโลยีสามารถช่วยให้ผู้ฝึกมีพัฒนาการที่ดีขึ้นได้จริง แต่ถึงกระนั้น แนวทางของ Li et al. ก็ยังมีข้อจำกัดในด้านการเข้าถึงเนื่องจากต้องอาศัยอุปกรณ์สวมใส่โดยเฉพาะซึ่งไม่สะดวกสำหรับผู้ใช้ทั่วไป และเป้าหมายหลักของระบบยังคงเน้นไปที่การจำแนกประเภทของท่า (Movement Recognition) มากกว่าการประเมินคุณภาพ (Quality Assessment) ของท่านั้นๆ อย่างลึกซึ้ง
กลุ่มที่ 3: ศิลปะร่วมสร้าง (Embodied Arts) และวิศวกรรมทางตรรกะ
แนวทางการตีความหลักการที่เป็นนามธรรมให้เป็นกฎที่คอมพิวเตอร์เข้าใจได้ ซึ่งได้รับการพิสูจน์แล้วว่าเป็นไปได้และมีคุณค่าทางวิชาการสูง ดังที่ปรากฏในงานวิจัยของ Pataranutaporn et al. [1] ที่ประสบความสำเร็จในการแปลงหลักการของนาฏศิลป์ไทยให้เป็นแบบจำลองคอมพิวเตอร์เชิงโต้ตอบ และสอดคล้องกับแนวทางการนำเทคโนโลยีมาประยุกต์ใช้ในธรรมาภิบาลการศึกษาด้านวรยุทธ์ [17] จึงเป็นทางออกที่น่าสนใจ แม้ว่าเป้าหมายของงานวิจัยดังกล่าวจะเน้นไปที่การสร้างสรรค์ศิลปะร่วมกัน (Artistic Co-creation) ซึ่งแตกต่างจากเป้าหมายของโครงการนี้ที่เน้นการให้ข้อมูลป้อนกลับเพื่อการเรียนรู้ แต่งานวิจัยชิ้นนี้ก็ได้แสดงให้เห็นถึงศักยภาพของแนวทางการแปลงองค์ความรู้เชิงปรัชญาและศิลปะที่ซับซ้อนให้กลายเป็นตรรกะที่คอมพิวเตอร์สามารถประมวลผลได้
1.4.4 ตารางเปรียบเทียบงานวิจัยที่เกี่ยวข้อง
เพื่อให้เห็นความแตกต่างและช่องว่างของนวัตกรรมที่โครงการนี้นำเสนอ การสรุปวิเคราะห์เปรียบเทียบระหว่างเทคโนโลยีที่เกี่ยวข้องต่างๆ ในยุคปัจจุบัน จึงถูกนำมาแจกแจงข้อแตกต่างและเอกลักษณ์การเข้าถึงข้อมูลป้อนกลับ ไว้ในตารางที่ 1.1
ตารางที่ 1.1 การเปรียบเทียบโครงการวิจัยที่เกี่ยวข้อง
| งานวิจัย | แพลตฟอร์ม | วิธีวิเคราะห์ | โดเมน | อุปกรณ์พิเศษ | Feedback ทันที | ประเมินคุณภาพ |
|---|---|---|---|---|---|---|
| Ho [4] | Desktop | Kinect Sensor | ไท้เก๊ก | Kinect | ❌ (Post) | ตำแหน่งเท่านั้น |
| Li [3] | Wearable | IMU Sensors | ไท้เก๊ก | IMU | ⚠️ บางส่วน | เน้น Recognition |
| Feng [5] | Desktop | DTW Algorithm | ไท้เก๊ก | ไม่ใช้ | ⚠️ บางส่วน | Geometric |
| Das [16] | Mobile/Web | Pose Estimation | โยคะ | ไม่ใช้ | ✅ | เฉพาะมุมข้อต่อ |
| Pataranutaporn [1] | Digital | CV + AI | นาฏศิลป์ไทย | ไม่ใช้ | ✅ | เน้น Co-creation |
| TaijiFlow AI | Web Browser | Heuristics Engine | ไท้เก๊ก สกุลเฉิน | ไม่ใช้ | ✅ | ✅ หลักการไท้เก๊ก |
จากเปรียบเทียบในตารางที่ 1.1 จะเห็นได้อย่างชัดเจนว่า โครงการ TaijiFlow AI เป็นระบบเดียวที่มุ่งเน้นการประเมิน "คุณภาพ" ของการเคลื่อนไหวตามหลักมวยไท้เก๊ก 9 ข้อ โดยสามารถทำงานบนเว็บเบราว์เซอร์และให้ข้อมูลป้อนกลับแก่ผู้ใช้ได้แบบทันที ซึ่งเป็นการอุดช่องว่างของงานวิจัยก่อนหน้า ที่ส่วนใหญ่มักเน้นเฉพาะการระบุท่าทาง (Recognition) หรือจำเป็นต้องใช้อุปกรณ์สวมใส่เฉพาะทาง
1.4.5 การเปรียบเทียบเทคโนโลยีการตรวจจับท่าทาง
ในทำนองเดียวกันกับการคัดสรรสถาปัตยกรรมด้านการวิเคราะห์ท่าทาง โครงการได้สำรวจเทคโนโลยีตรวจจับจุดพิกัดในตลาด เพื่อหาระบบที่สามารถประมวลผลได้ผลลัพธ์ทันทีบนเบราว์เซอร์ โดยมุ่งเน้นความคล่องตัวที่ไม่ต้องพึ่งฮาร์ดแวร์จำเพาะ แผนภูมิการวิเคราะห์พฤติกรรมเทคโนโลยีนี้ถูกสรุปเปรียบเทียบไว้ในตารางที่ 1.2
ตารางที่ 1.2 การเปรียบเทียบเทคโนโลยีการตรวจจับท่าทาง (HPE Technology Comparison)
| เทคโนโลยี | แนวทาง | ความแม่นยำ | ความเร็ว | CPU/GPU | Browser | เหมาะสมกับงานนี้ |
|---|---|---|---|---|---|---|
| OpenPose [8] | Bottom-up | สูงมาก | 10-20 FPS | GPU Only | ❌ | ❌ (ช้าไป) |
| HRNet [9] | Top-down | สูงสุด | ช้ามาก | GPU Only | ❌ | ❌ (ช้าไป) |
| MediaPipe [10] | Top-down | สูง | 30-60 FPS | CPU Only | ✅ WASM | ✅ (Real-time) |
จากผลการเปรียบเทียบคุณสมบัติในตารางที่ 1.2 โครงการนี้จึงพิจารณาเลือกใช้ MediaPipe Pose เป็นเทคโนโลยีหลักในการสกัดข้อมูลพิกัดร่างกาย เนื่องจากเป็นเทคโนโลยีเดียวที่สามารถประมวลผลแบบทันที (Real-time) ได้ด้วย CPU ประสิทธิภาพทั่วไป และรองรับการทำงานบนเว็บเบราว์เซอร์ ซึ่งสอดคล้องกับวัตถุประสงค์การสร้างระบบที่เข้าถึงง่ายและปกป้องความเป็นส่วนตัว (รายละเอียดเพิ่มเติมเกี่ยวกับการนำไปใช้จริงจะอธิบายอย่างละเอียดในบทที่ 3)
1.4.6 ช่องว่างในวรรณกรรม (Research Gap)
จากการทบทวนวรรณกรรมพบว่ายังขาด:
- ความสะดวกในการเข้าถึงและใช้งาน (Low-barrier & Multi-platform Access) — งานวิจัยส่วนใหญ่ในอดีตมักพึ่งพาอุปกรณ์เฉพาะทางที่เข้าถึงยากและมีราคาสูง เช่น เซ็นเซอร์สวมใส่ (Wearable Sensors), กล้องตรวจจับความลึก (Depth Camera/Kinect) หรือต้องใช้การประมวลผลผ่าน GPU สเปกสูง ซึ่งไม่ตอบโจทย์การฝึกฝนด้วยตนเองในสภาพแวดล้อมทั่วไปอย่างแท้จริง
- การประเมินคุณภาพการเคลื่อนไหวเชิงจลนศาสตร์ (Kinematics Assessment) — แทนที่จะเป็นการเปรียบเทียบพิกัดร่างกายแบบเป็นจุดๆ หรือท่านิ่ง (Static Pose Matching) แต่โครงการนี้มุ่งเน้นการวิเคราะห์เชิงลึกตามหลักจลนศาสตร์ (Kinematics) ที่ศึกษาความสัมพันธ์ของตำแหน่งและความต่อเนื่องของการเคลื่อนไหวในแต่ละช่วงเวลา เช่น การส่งแรงจากศูนย์กลางเอวและการประสานความเคลื่อนไหวของข้อต่อ (Coordination) ซึ่งเป็นหัวใจสำคัญที่งานวิจัยส่วนใหญ่ยังมองข้าม
- ระบบที่ให้ข้อมูลป้อนกลับแบบทันที (Real-time Feedback) — งานวิจัยส่วนใหญ่ในปัจจุบันมักเป็นการวิเคราะห์ย้อนหลังหลังจบการฝึก (Offline Analysis) หรือเน้นเพียงการระบุชื่อท่าทาง (Action Recognition) ซึ่งผู้ฝึกอาจจำความรู้สึกในขณะที่ทำผิดไม่ได้ แต่ระบบนี้มุ่งเน้นการให้ข้อมูลป้อนกลับในวินาทีที่เกิดข้อผิดพลาด เพื่อให้เกิดการเรียนรู้และปรับปรุงท่าทางได้ในทันที
โครงการ TaijiFlow AI จึงถูกเสนอขึ้นเพื่อปิดช่องว่างวิจัยดังกล่าว โดยอาศัยกลยุทธ์การแปลงหลักการมวยไท้เก๊กแบบดั้งเดิมสู่ตรรกะเชิงคำนวณผ่าน Heuristics Engine ที่วิเคราะห์ตามหลักจลนศาสตร์ (Kinematics) ของท่าม้วนไหมสกุลเฉิน เช่น การขับเคลื่อนจากเอวและความสัมพันธ์เชื่อมต่อระหว่างส่วนประกอบของร่างกาย (Internal Connection) เพื่อส่งมอบข้อมูลป้อนกลับเชิงคุณภาพแบบทันที (Real-time Feedback) ผ่านเว็บแคมมาตรฐานเท่านั้น
การดำเนินโครงการนี้ถือเป็นการบูรณาการนวัตกรรมที่รวมจุดแข็งด้านความสะดวกในการเข้าถึง (Low-barrier Access) เข้ากับความแม่นยำในการวิเคราะห์คุณภาพการเคลื่อนไหวที่ลุ่มลึก เพื่อสร้างเครื่องมือการเรียนรู้ที่เป็นรูปธรรมและมีคุณค่าต่อการพัฒนามาตรฐานการฝึกมวยไท้เก๊กในยุคดิจิทัลอย่างยั่งยืน
1.5 คำถามวิจัย (Research Questions)
จากช่องว่างดังกล่าว โครงการนี้จึงกำหนดคำถามวิจัยหลัก 3 ข้อ ดังนี้
- RQ1: ด้านความถูกต้องเชิงโดเมน (Expert & Logic Validity) — กฎฮิวริสติก (Heuristics) ทั้ง 9 ข้อที่พัฒนาขึ้นบนพื้นฐานของ MediaPipe Pose สามารถแสดงความสอดคล้องและความถูกต้องเชิงโดเมน (Domain Validity) กับหลักการมวยไท้เก๊กที่กำหนดไว้ในระดับที่ยอมรับได้สำหรับผู้เชี่ยวชาญหรือไม่
- RQ2: ด้านสมรรถนะทางเทคนิค (Technical Performance) — สถาปัตยกรรมระบบที่ทำงานบนเว็บเบราว์เซอร์ สามารถประมวลผลการเคลื่อนไหวเชิงจลนศาสตร์ (Kinematics Analysis) ได้ลื่นไหลและมีประสิทธิภาพเพียงพอต่อการใช้งานจริงภายใต้ขีดจำกัดของฮาร์ดแวร์ทั่วไปหรือไม่
- RQ3: ด้านผลกระทบต่อผู้ฝึก (User Experience & Learning Impact) — การให้ข้อมูลป้อนกลับแบบทันที (Real-time Feedback) ช่วยยกระดับความสามารถในการระบุข้อผิดพลาด (Error Identification) และสร้างความพึงพอใจให้แก่ผู้ฝึกที่มีระดับทักษะต่างกันได้อย่างไร
คำตอบของคำถามเหล่านี้จะได้จากผลการทดสอบเชิงเทคนิคและการประเมินจากผู้ใช้ในบทที่ 4 และอภิปรายในบทที่ 5
1.6 ขอบเขตของงาน (Scope of Work)
1.6.1 ขอบเขตการดำเนินงาน (In-Scope)
- ขอบเขตด้านเนื้อหาศาสตร์มวย: มุ่งเน้นเฉพาะ มวยไท้เก๊กสกุลเฉิน (Chen Style Taijiquan) ในส่วนของ ท่าพื้นฐานม้วนไหมมือเดียว (Single-Hand Silk Reeling) จำนวน 4 ท่าหลัก ครอบคลุมการฝึกใน 3 ระดับความสูงของจุดศูนย์ถ่วง (Sitting, Standing, Squatting) โดยเน้นกระบวนการเคลื่อนไหวที่สอดคล้องกับหลักการ Chán Sī Jìn
- ขอบเขตด้านเทคโนโลยีและฟังก์ชัน: ครอบคลุมการตรวจจับพิกัดร่างกาย (Pose Estimation) จากมุมมองด้านหน้า (Frontal View) การวิเคราะห์ผ่าน Heuristics Engine 9 ข้อ และการให้ข้อมูลป้อนกลับเชิงคุณภาพแบบทันที (Real-time Feedback) ผ่านสื่อมัลติมีเดีย (ภาพ กราฟิก และเสียง)
- ขอบเขตด้านประสบการณ์ผู้ใช้ (UX): รองรับระบบ 2 ภาษา (ไทยและอังกฤษ) และการเลือกรูปแบบแสดงผล (Theme) ทั้งโหมดสว่าง (Light Mode) และโหมดมืด (Dark Mode) เพื่อความสะดวกในการใช้งานและการเข้าถึง (Accessibility)
- ขอบเขตด้านกลุ่มเป้าหมาย: มุ่งเน้นผู้ฝึกมวยไ้เก๊กทั่วไปและผู้ที่สนใจเริ่มต้น โดยประเมินผลผ่านกลุ่มตัวอย่าง 3 ระดับประสบการณ์ (มือใหม่, ผู้ฝึกระดับกลาง, ผู้เชี่ยวชาญ) ในขั้นตอนการประเมินการยอมรับของผู้ใช้ (UAT)
1.6.2 ขอบเขตที่อยู่นอกเหนือการดำเนินงาน (Out-of-Scope)
- ความหลากหลายของสายวิชาและรูปแบบเทคนิค: ไม่ครอบคลุมมวยไท้เก๊กสายอื่นๆ (เช่น Yang, Wu, Sun) และไม่ครอบคลุมการรำท่าชุดมาตรฐาน (Forms) ทั้งแบบ Old Frame (Lao Jia) และ New Frame (Xin Jia) ทั้งชุดที่ 1 (First Frame/Yi Lu) และชุดที่ 2 (Second Frame/Er Lu)
- ความซับซ้อนของการเคลื่อนไหวและอุปกรณ์: ไม่รองรับท่ารำที่ใช้อาวุธ (Weapons) ทุกประเภท, การเคลื่อนไหวเท้าที่มีการเคลื่อนที่เชิงพิกัด (Complex Footwork & Translation) รวมถึงการประสานงานสองมือพร้อมกัน (Double-Hand Silk Reeling)
- ข้อจำกัดเชิงระบบและฮาร์ดแวร์: ไม่ครอบคลุมระบบบัญชีผู้ใช้ (User Account) และการจัดเก็บฐานข้อมูลประวัติการฝึกในระบบคลาวด์ใน Phase 1, ไม่รองรับอุปกรณ์สวมใส่ (Wearable Sensors) และไม่รองรับการประมวลผลจากมุมกล้องด้านข้างหรือมุมสูงที่มีลักษณะบิดเบี้ยวสูง (High Distortion Visuals)
1.7 ผลลัพธ์และประโยชน์ที่คาดว่าจะได้รับ (Expected Results and Benefits)
เมื่อสิ้นสุดโครงการ คาดว่าจะได้รับผลลัพธ์ที่จับต้องได้และคุณประโยชน์ในด้านต่างๆ ดังนี้
1.7.1 ผลลัพธ์ที่คาดว่าจะได้รับ
1. ระบบปัญญาประดิษฐ์ต้นแบบ (Prototype AI System)
ผลลัพธ์แรกจากโครงการนี้คือ ซอฟต์แวร์ต้นแบบในรูปแบบเว็บแอปพลิเคชัน ที่ทำหน้าที่เป็นเครื่องมือให้ข้อมูลป้อนกลับแบบทันที (Real-time Feedback Tool) สำหรับการฝึกท่าม้วนไหมสกุลเฉิน ระบบนี้รองรับการทำงานผ่านเว็บเบราว์เซอร์บนคอมพิวเตอร์ทั่วไปที่มีกล้องเว็บแคม โดยไม่ต้องติดตั้งอุปกรณ์ฮาร์ดแวร์พิเศษเพิ่มเติม ระบบต้นแบบมีองค์ประกอบการทำงานหลัก ดังนี้:
- ส่วนแสดงผลวิดีโอแบบเรียลไทม์: ประมวลผลภาพจากเว็บแคม พร้อมจำลองโครงกระดูกดิจิทัลทับลงบนร่างกายผู้ฝึกโดยอาศัยแบบจำลองจาก MediaPipe
- ส่วนติดต่อผู้ใช้ (UI): ออกแบบมาเพื่อความสะดวกในการเลือกท่าฝึกม้วนไหม 4 รูปแบบหลัก พร้อมตัวเลือกระดับความท้าทาย 3 ระดับ (ท่านั่ง ท่ายืน และท่ายืนย่อ)
- ส่วนข้อมูลป้อนกลับ (Feedback Visualization): นำเสนอผลการวิเคราะห์ให้ผู้ฝึกทราบแบบทันที ผ่านตัวบ่งชี้ทางกราฟิกและข้อความแนะนำ
ทั้งนี้ระบบต้นแบบในระยะปัจจุบันจะมุ่งเน้นความสมบูรณ์ในการประเมินท่าทาง โดยข้อมูลการฝึกฝนของผู้ใช้แต่ละรายจะไม่ต้องผ่านระบบล็อกอิน (Login) หรือบันทึกเก็บไว้ประวัติ เพื่อปกป้องและป้องกันการละเมิดความเป็นส่วนตัวให้แก่ผู้ทดสอบ โฉมหน้าด่านแรกของตัวซอฟต์แวร์ต้นแบบพร้อมด้วยเครื่องบ่งชี้การทำงาน ได้สะท้อนผ่านหน้าจอระบบในภาพที่ 1.7
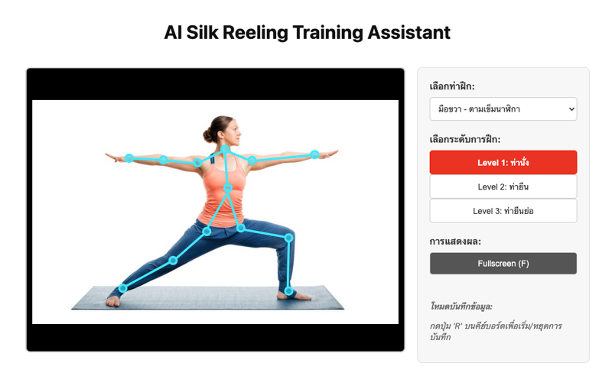
ภาพที่ 1.7 ระบบปัญญาประดิษฐ์ต้นแบบ (Prototype AI System)
2. ชุดเมตริกเชิงปริมาณและกฎฮิวริสติก (Quantitative Metrics & Heuristics Rules)
ผลลัพธ์ประการต่อมานับเป็นนวัตกรรมเชิงแนวคิด (Intellectual Core) ของโครงงาน นั่นคือชุด กฎตรรกะฮิวริสติก ทั้ง 9 ข้อ (9 Heuristics Rules) ที่ได้รับการออกแบบขึ้นเพื่อแปลงหลักเกณฑ์เชิงนามธรรมของมวยไท้เก๊กให้เป็นตรรกะทางคอมพิวเตอร์ที่เทียบวัดได้ โดยกระบวนการวิเคราะห์จะรับพิกัดร่างกาย 3 มิติจาก MediaPipe เป็นข้อมูลนำเข้า จากนั้น Heuristics Engine จะประมวลผลข้อมูลดังกล่าวให้เป็นค่าตัวแปรเชิง จลนศาสตร์ (Kinematics) เพื่อประเมินคุณภาพในมิติต่างๆ ดังนี้:
- การวิเคราะห์การเชื่อมโยงร่างกาย (Internal Connection Analysis): เพื่อยืนยันว่าการส่งแรงเกิดขึ้นอย่างต่อเนื่องตามลำดับจากศูนย์กลางเอวสู่ข้อต่อต่างๆ อย่างสอดคล้องกัน
- การวิเคราะห์ความเสถียรเชิงโครงสร้าง (Structural Stability): ชี้วัดความสามารถในการบริหารจัดการจุดศูนย์ถ่วงและรักษาความมั่นคงของแนวดิ่ง (Vertical Alignment)
ชุดเมตริกและกฎเกณฑ์เหล่านี้ถือเป็นองค์ความรู้หลัก (Core Knowledge) ที่มอบคุณค่าเชิงวิชาการในการเชื่อมประสานระหว่างศาสตร์ดั้งเดิมกับคอมพิวเตอร์วิทัศน์สมัยใหม่ได้อย่างเป็นรูปธรรม
1.7.2 ประโยชน์ที่คาดว่าจะได้รับ
ต่อผู้ฝึกและครูสอนมวยไท้เก๊ก
- ได้เครื่องมือฝึกท่าม้วนไหมที่ให้คำแนะนำเชิงคุณภาพแบบทันที ผ่านเว็บเบราว์เซอร์และเว็บแคมมาตรฐาน ช่วยให้ฝึกจากที่บ้านได้สะดวก
- ครูสอนสามารถใช้ระบบเป็นสื่อประกอบการสอน ส่งเสริมการเรียนรู้ด้วยตนเอง และใช้ผลคะแนนและสถิติเป็นข้อมูลประกอบการประเมิน
ต่อสถาบันการศึกษาและการวิจัย
- เป็นกรณีศึกษาการแปลง "ภูมิปัญญาดั้งเดิม" ให้เป็นกฎคอมพิวเตอร์ที่เป็นรูปธรรม (Rule-based Explainable AI)
- ได้กรณีศึกษาการออกแบบระบบฝึกทักษะด้านการเคลื่อนไหวที่ผสานศาสตร์มวยจีนกับปัญญาประดิษฐ์และ Computer Vision
ต่อระเบียบวิธีวิศวกรรมซอฟต์แวร์
- ได้แบบอย่างการประยุกต์ใช้มาตรฐาน ISO/IEC 29110 กับโครงการนวัตกรรมดิจิทัลขนาดเล็ก (VSE) อย่างครบวงจร ตั้งแต่ขั้นตอนการวางแผนไปจนถึงการบริหารสิ่งกำหนดค่า (Configuration Management)
- สร้างความโปร่งใส (Transparency) ของระบบปัญญาประดิษฐ์ผ่านกระบวนการ ตรวจสอบย้อนกลับ (Traceability) ซึ่งเชื่อมโยงความต้องการจากผู้เชี่ยวชาญโดเมนสู่การพิสูจน์ความถูกต้องในขั้นตอนการทดสอบอย่างเป็นระบบ
- ได้ฐานข้อมูลและเอกสารเชิงวิศวกรรมที่พร้อมสำหรับการต่อยอดใน Phase 2 (Double-Hands) และ Phase 3 (Form/Footwork) หรือการทำวิจัยระดับสูงในมิติ Human-Robot Interaction ในอนาคต
ภาพที่ 1.8 ผลลัพธ์และประโยชน์ที่คาดว่าจะได้รับ
1.8 โครงสร้างรายงาน (Report Structure)
รายงานฉบับนี้แบ่งเนื้อหาออกเป็น 5 บทหลัก ดังนี้:
ตารางที่ 1.3 การแสดงความสัมพันธ์ระหว่างบท (Chapter Relationship Diagram)
| บทที่ | ชื่อบท | เนื้อหาโดยสรุป |
|---|---|---|
| 1 | บทนำ | ที่มาและความสำคัญ วิสัยทัศน์ วัตถุประสงค์ Literature Review, Research Questions ขอบเขต และประโยชน์ที่คาดว่าจะได้รับ |
| 2 | กระบวนการพัฒนาและแผนการดำเนินงาน | กระบวนการตาม ISO/IEC 29110, Gantt Chart, Configuration Management และการวิเคราะห์เทคโนโลยี |
| 3 | การออกแบบและพัฒนาระบบ | SRS (ภาพรวม), Architecture, Core Modules, Heuristics 9 ข้อ, Implementation และ Traceability |
| 4 | การทดสอบและผลการประเมิน | Test Plan, Unit/Integration Tests, System Tests, UAT, Non-functional Tests และสรุปผล |
| 5 | อภิปรายผล และบทสรุป | อภิปราย vs วัตถุประสงค์และ RQ, บทเรียน ISO 29110, ข้อจำกัด, Roadmap Phase 2/3 และสรุป |
ภาคผนวกรวบรวมเอกสารสนับสนุนหลักทั้งหมด ได้แก่ Project Plan, SRS, SDD, Traceability Record, Test Plan/Record, User/Admin Manuals, Configuration Item Table และ Phase 2/3 Roadmap เพื่อใช้เป็นหลักฐานเชิงวิศวกรรมตามมาตรฐาน ISO/IEC 29110
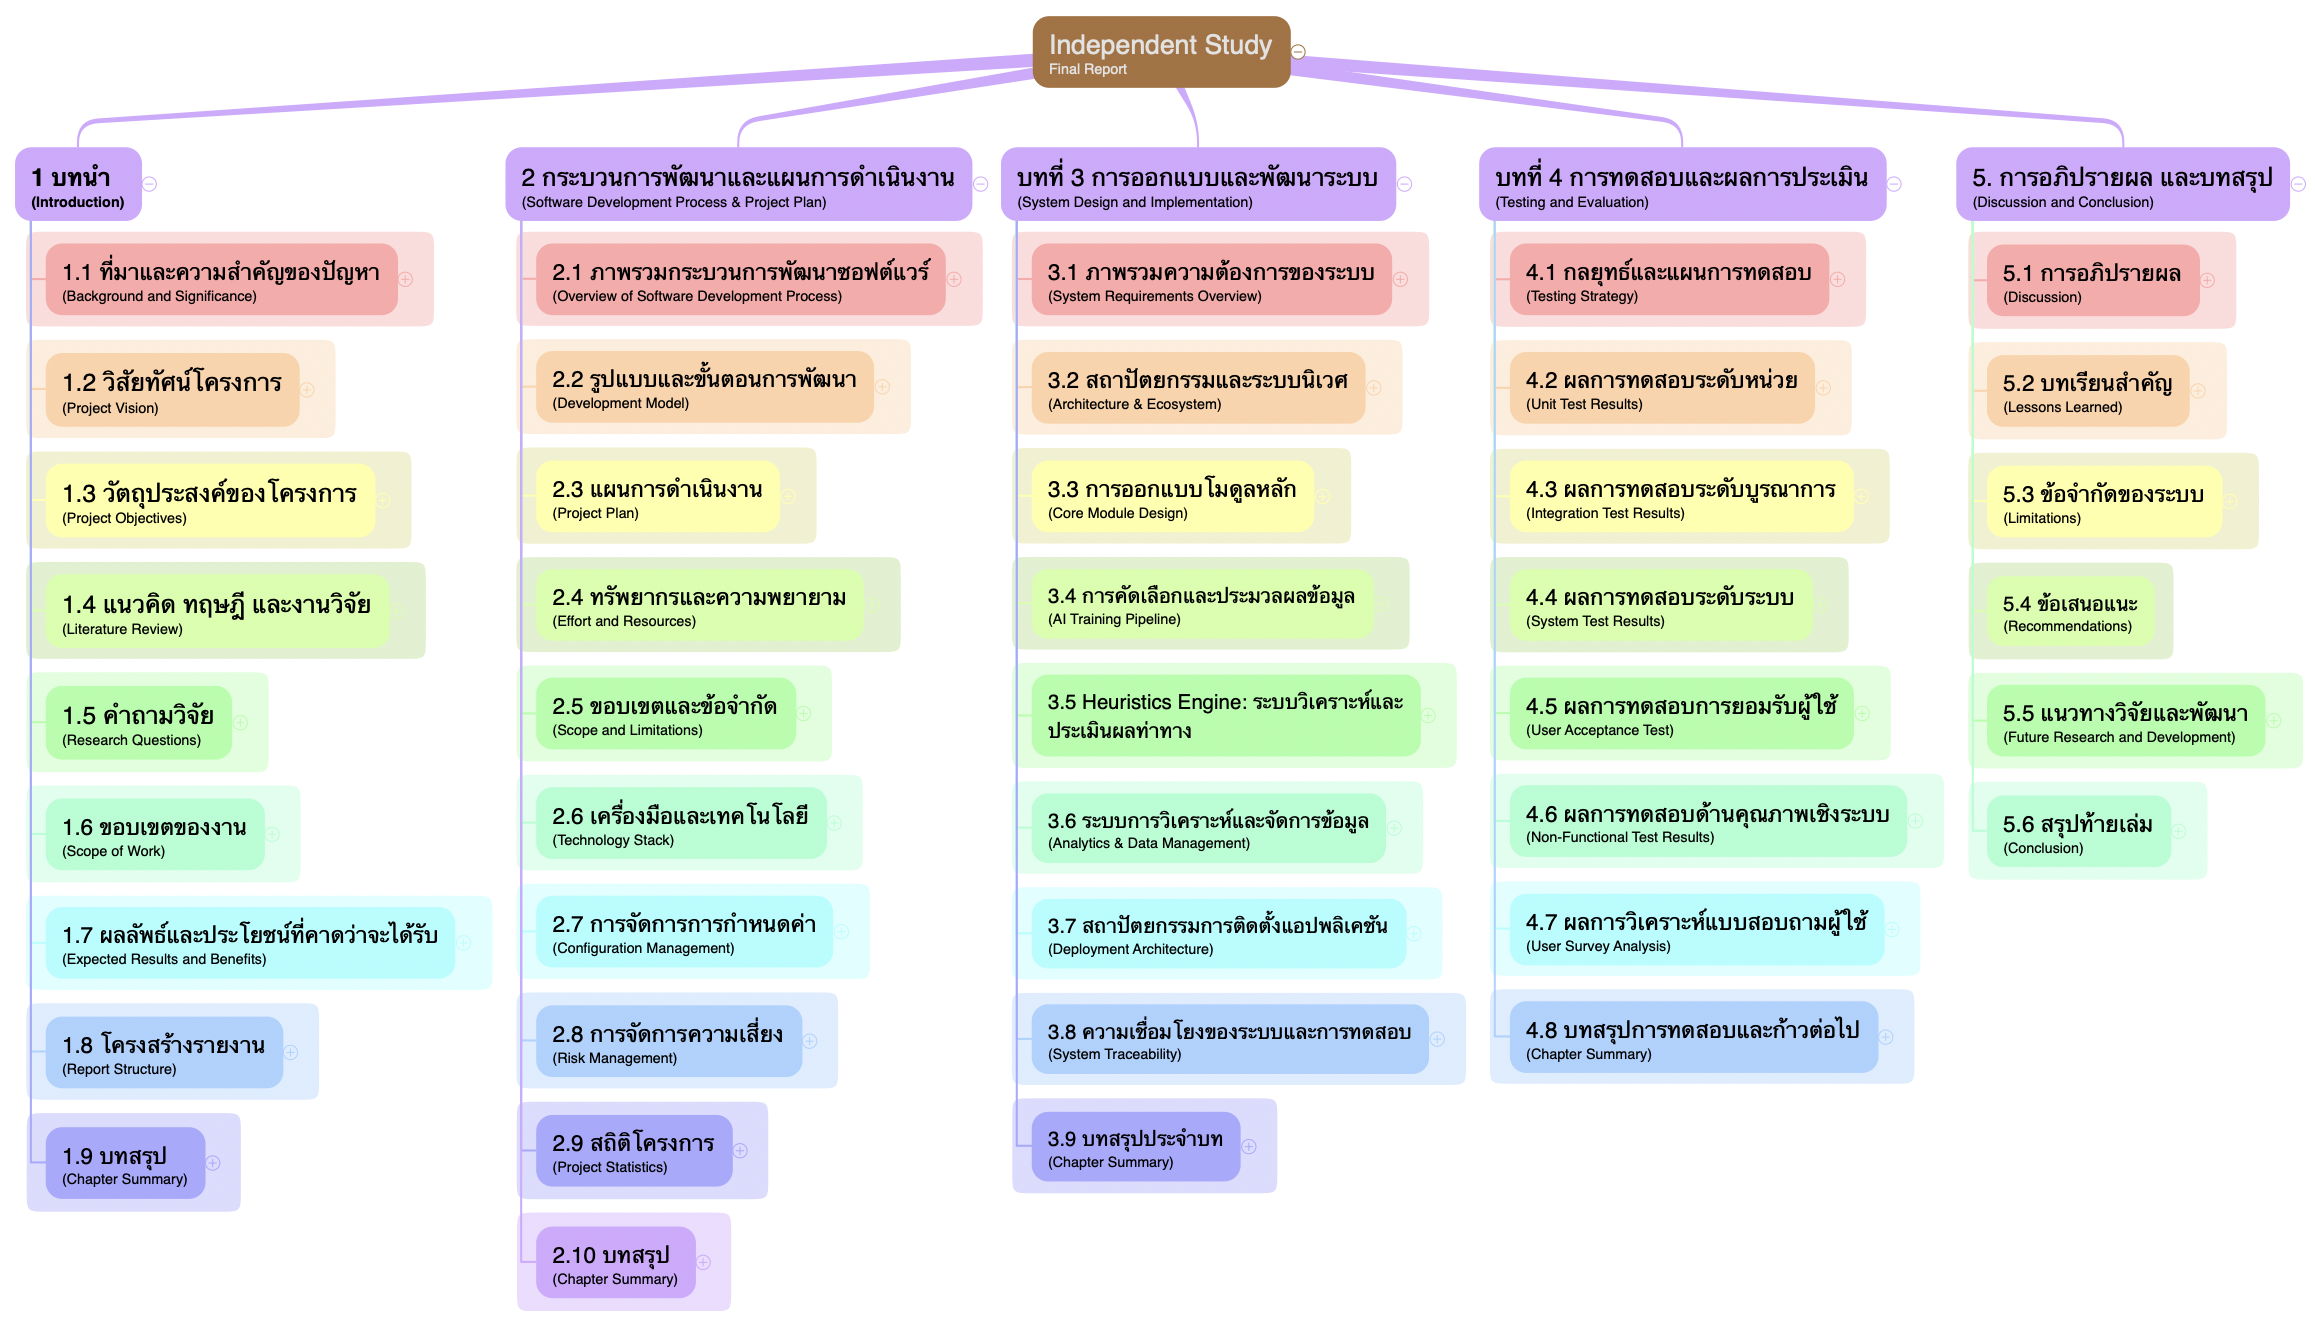
ภาพที่ 1.9 โครงสร้างรายงาน (Report Structure)
1.9 บทสรุปประจำบท (Chapter Summary)
บทนำนี้ได้สรุปภาพรวมและปฐมบทของโครงการ TaijiFlow AI ที่มุ่งเน้นการแก้ปัญหาการฝึกมวยไท้เก๊กด้วยตนเองผ่านเทคโนโลยีคอมพิวเตอร์วิทัศน์ การทบทวนวรรณกรรมได้ชี้ให้เห็นช่องว่างที่สำคัญของระบบในปัจจุบัน ซึ่งนำไปสู่การประยุกต์ใช้แบบจำลอง MediaPipe Pose เพื่อวิเคราะห์ท่าทางที่ซับซ้อนให้เกิดเป็นวิสัยทัศน์ที่ตอบโจทย์ผู้ฝึกอย่างแท้จริง และเพื่อให้กระบวนการพัฒนาเป็นไปอย่างมีระบบ ภายใต้กรอบการจัดการมาตรฐาน ISO/IEC 29110 รายละเอียดของแผนการดำเนินงานและกระบวนการทำงานจะถูกอธิบายอย่างเป็นรูปธรรมในบทที่ 2 เป็นลำดับถัดไป